
11月9日,美国深海采矿技术企业Impossible Metals发布Eureka自主水下机器人深海测试成果。该机器人于2026年9月在太平洋克拉里昂—克利珀顿区开展科学考察,下潜至超过4000米的海底,利用自主识别和机械臂选择性采集约450克多金属结核,并将样品带回海面。本次测试完成了深海自主航行、目标识别、结核采集和样品回收流程,验证了无需海底输送立管的机器人采集技术。
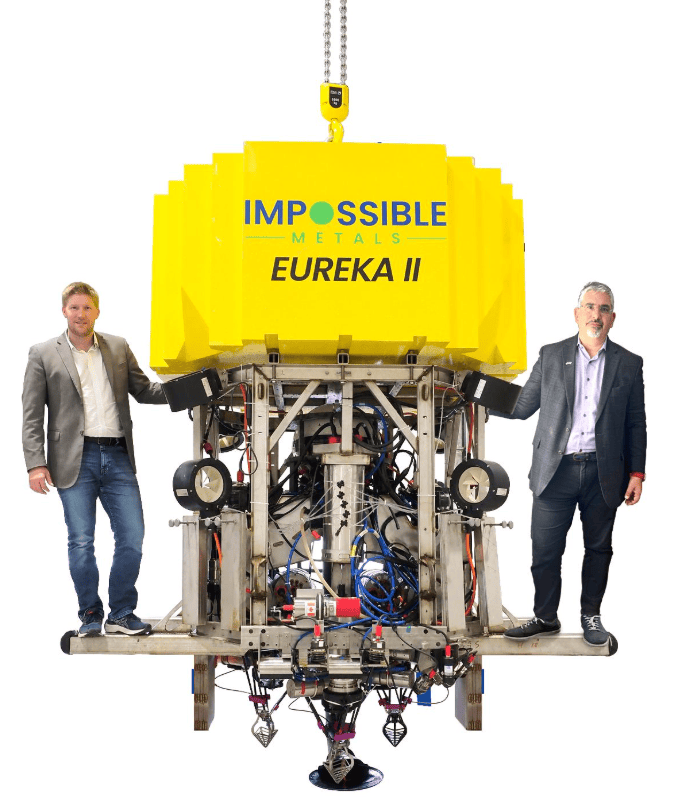
Eureka采用悬浮式作业结构,通过机载感知系统识别海底多金属结核及其周边可见生物,再由机械臂抓取选定的结核。机器人在海床上方悬停作业,无需依靠履带接触海底,也不使用传统立管抽吸系统输送矿石。其浮力调节装置通过改变排水量完成载荷提升,使机器人能够携带采集样品自主返回海面。
本次取得的约450克多金属结核将交由研究合作伙伴Viridian Biometals,用于分析结核相关微生物群落,并开展利用细菌从多金属结核中提取金属的研究。该研究涉及铜、镍等金属的生物提取技术,计划评估降低水耗、能耗及减少酸性试剂使用的处理工艺。此次深海采集属于海洋科学研究任务,回收数量为科研取样规模。
Impossible Metals的机器人系统已获得美国专利US 12,704,065,授权日期为2026年8月11日,专利涉及浮力驱动、机械臂选择性采集及海底生物识别等技术。公司计划通过机器人服务模式向持有深海矿产资源许可的运营商提供采集设备及作业服务,并以多台自主机器人协同运行的方式扩大后续采集能力。
下一阶段研发将转向更大型的Eureka III采集机器人。公司计划于2027年在德国联邦地球科学与自然资源研究所组织的环境影响研究中,利用德国科考船“太阳”号(RV SONNE)开展新一轮深海测试,由独立科研团队评估设备运行及其对海底环境的影响。该计划将继续围绕机器人采集能力、作业过程和环境监测开展验证。