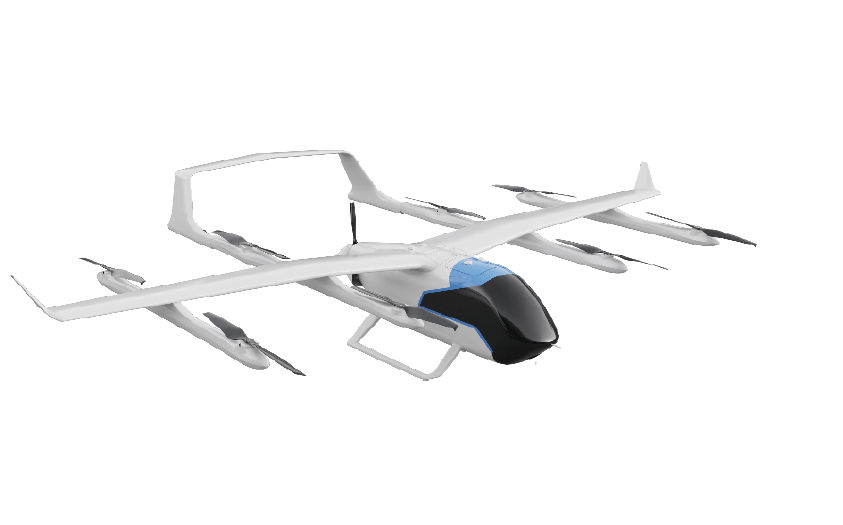
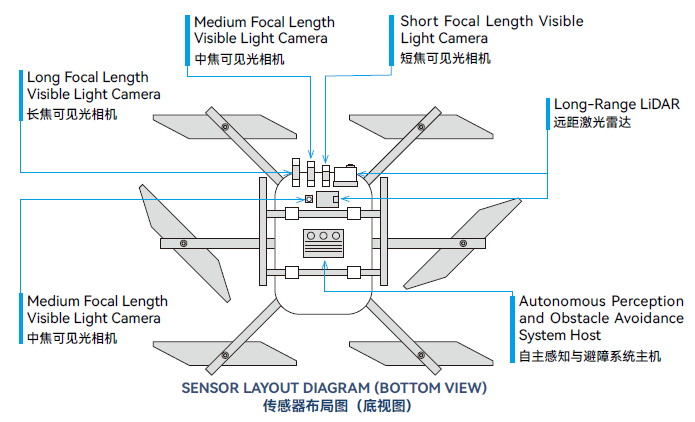

自主感知与避障系统应用于电驱动多旋翼垂直起降飞行器,主要实现外部感知与自主避障,集成智能计算机、传感器组合、地面配套工具。
产品功能
具备通用计算和智能计算能力
具备多源(视觉、激光雷达、毫米波雷达)感知和检测能力,具备大容量数据存储和快卸功能
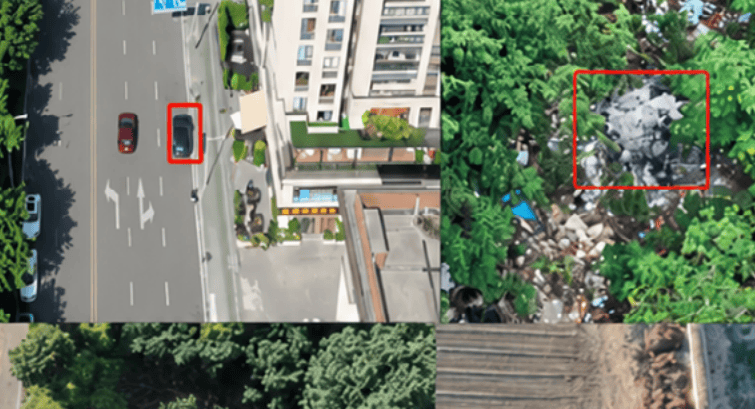
能够对细小障碍物和普通障碍物进行检测识别
能够对动态障碍物进行检测识别
具备基于障碍物的实时动态规划功能
具备画面生成告警功能
具备紧急着陆情况下的着陆区域判定功能,支持降落点精准定位的视觉引导功能
支持机载存储数据卸载功能
自主感知与避障系统应用于电驱动多旋翼垂直起降飞行器,主要实现外部感知与自主避障,集成智能计算机、传感器组合、地面配套工具。
产品功能
具备通用计算和智能计算能力
具备多源(视觉、激光雷达、毫米波雷达)感知和检测能力,具备大容量数据存储和快卸功能
能够对细小障碍物和普通障碍物进行检测识别
能够对动态障碍物进行检测识别
具备基于障碍物的实时动态规划功能
具备画面生成告警功能
具备紧急着陆情况下的着陆区域判定功能,支持降落点精准定位的视觉引导功能
支持机载存储数据卸载功能